Собираем модель двигателя
Два уравнения, общий набор параметров и проверка установившегося режима.
Перед началом: матричная запись системы, преобразование Лапласа и комплексные корни.
После занятия вы сможете: получать передаточные функции двигателя, находить собственные времена и обосновывать упрощение модели.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
- Объект и допущения
- Система уравнений
- Сначала найдём равновесие
- Электрический и механический масштабы
- Код правой части
- Практическая работа
- Пространство состояний и точное решение
- Передаточные функции по напряжению и нагрузке
- Полюса, затухание и собственные времена
- Когда допустимо пренебречь индуктивностью
- Задачи для самостоятельного решения
- Что запомнить
Объект и допущения
Наш учебный объект — двигатель постоянного тока с постоянным магнитным потоком и жёстким валом. Параметры выбраны для наглядного расчёта и не являются паспортом конкретного изделия. Мы не учитываем нагрев, насыщение, щёточное падение напряжения, пульсации ШИМ, сухое трение и упругость вала.
Такое упрощение полезно, если нужно понять общую связь электрической и механической динамики. Для расчёта реального устройства параметры придётся измерить или взять из документации, а состав модели проверить по эксперименту.
| Параметр | Значение | Смысл |
|---|---|---|
| R | 2 Ом | Сопротивление якоря |
| L | 0,02 Гн | Индуктивность якоря |
| J | 0,002 кг·м² | Приведённый момент инерции |
| b | 0,002 Н·м·с/рад | Вязкое сопротивление |
| kt | 0,1 Н·м/А | Постоянная момента |
| ke | 0,1 В·с/рад | Постоянная ЭДС |
| U | 12 В | Напряжение базового опыта |
Система уравнений
dω/dt = (kti − bω − ML) / J
Начальные условия для пуска: i(0) = 0 А и ω(0) = 0 рад/с. При продолжении уже рассчитанного процесса нужно переносить оба конечных значения, а не обнулять состояние на каждом переключении.
В матричной форме y′ = Ay + Bu + EML. Первая строка A равна [−R/L, −ke/L], вторая — [kt/J, −b/J]. Такая запись помогает исследовать собственные значения, но для первого расчёта достаточно явной функции правой части.
Сначала найдём равновесие
В установившемся режиме обе производные равны нулю. Решая два алгебраических уравнения, получаем:
i∞ = (bω∞ + ML) / kt
Без внешней нагрузки скорость равна примерно 85,714 рад/с, ток — 1,714 А. Ток не равен нулю: двигатель компенсирует вязкое трение. При ML = 0,1 Н·м скорость снижается до 71,429 рад/с, а ток увеличивается до 2,429 А.
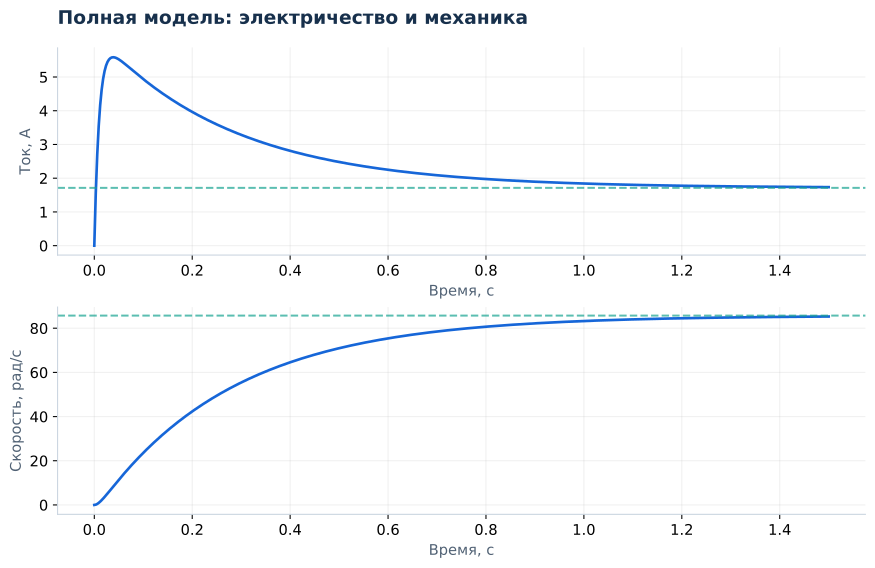
Пусковой ток сначала быстро растёт, затем снижается по мере разгона. Это объясняет, почему ток может иметь максимум, хотя напряжение после включения остаётся постоянным. Скорость в выбранном примере растёт монотонно, однако это не универсальное свойство всех параметров электромеханической модели.
Электрический и механический масштабы
Изолированная электрическая постоянная времени L/R равна 0,01 с. Изолированная механическая J/b равна 1 с. Но у связанного двигателя действуют собственные времена всей системы. Для выбранных параметров собственные значения близки к −97,407 и −3,593 с⁻¹: соответствующие времена около 0,0103 и 0,278 с.
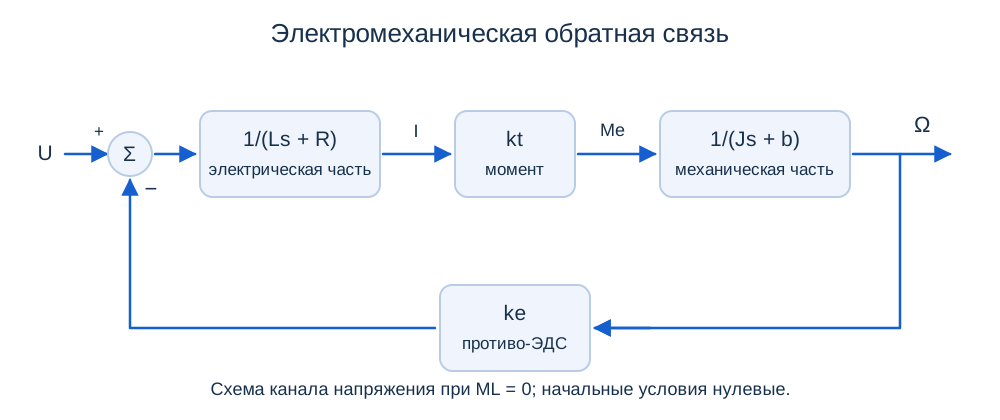
Электромеханическая обратная связь ускоряет затухание по сравнению с механической системой, в которой момент задан независимо от скорости. Поэтому оценивать длительность пуска только через J/b неправильно.
Код правой части
def motor(t, y, voltage=12.0, load=0.0):
    i, w = y
    R, L, J, b, k = 2.0, 0.02, 0.002, 0.002, 0.1
    return [(voltage - R*i - k*w)/L,
            (k*i - b*w - load)/J]
Здесь u и ML постоянны. Для ступенчатых воздействий удобнее разделять расчёт на интервалы с постоянными входами. Такой подход явно задаёт момент переключения и сохраняет непрерывность состояния.
Практическая работа
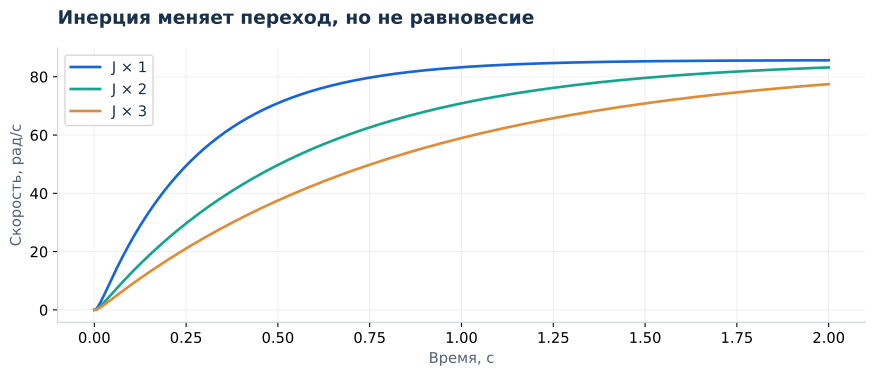
Рассчитайте пуск на интервале 0–1,5 с. Сравните последние значения с аналитическим равновесием. Затем увеличьте J в три раза и удлините время наблюдения. Конечная скорость должна остаться прежней, но разгон замедлится. Если значение в конце короткого расчёта ниже равновесия, это ещё не означает, что равновесие изменилось.
Самопроверка: зачем нужны аналитические значения, если есть решатель?
Они проверяют постановку задачи независимо от численного метода. Решатель может точно решить неверно записанные уравнения. Совпадение с равновесием проверяет знаки, параметры и порядок переменных, хотя не заменяет проверку всего перехода.
Пространство состояний и точное решение
Выберем x = [i, ω]ᵀ. Для постоянных параметров система линейна и стационарна. Внешние воздействия — напряжение и знаковый момент нагрузки:
A = [ −R/L −ke/L ; kt/J −b/J ]
B = [1/L, 0]ᵀ, E = [0, −1/J]ᵀ
Точка с запятой разделяет строки матрицы. Для постоянных входов и невырожденной A равновесие x∞ = −A⁻¹(BU + EML). Отклонение δx = x − x∞ удовлетворяет однородной системе δx′ = Aδx, поэтому x(t) = x∞ + eAt(x₀ − x∞). Матричная экспонента даёт эталон для проверки численного решения на каждом интервале постоянных воздействий.
Передаточные функции по напряжению и нагрузке
При нулевых начальных условиях преобразуем оба уравнения: (Ls + R)I = U − keΩ и (Js + b)Ω = ktI − ML. Исключение I приводит к общему знаменателю:
Ω(s) = [kt/D(s)]U(s) − [(Ls + R)/D(s)]ML(s)
I(s) = [(Js + b)/D(s)]U(s) + [ke/D(s)]ML(s)
Проверка при s = 0 воспроизводит статические формулы. Знак канала нагрузки отрицательный для скорости и положительный для тока. У разных выходов одинаковые полюса, но разные числители, поэтому формы переходных процессов отличаются.
Дополнительное чтение: University of Michigan CTMS: модель двигателя постоянного тока. Обозначения в источнике могут отличаться от принятых в уроке.
Полюса, затухание и собственные времена
После деления D(s) на LJ характеристический полином имеет вид s² + (R/L + b/J)s + (Rb + ktke)/(LJ). Отсюда:
ζ = (R/L + b/J)/(2ωn)
Для базовых параметров полином равен s² + 101s + 350. Корни −97,407 и −3,593 с⁻¹; ωn = 18,708 рад/с, ζ ≈ 2,699. Свободное движение — сумма двух затухающих экспонент. Доминирующий медленный полюс задаёт основную длительность перехода, однако амплитуды мод зависят от входа, выхода и начальных условий.
Когда допустимо пренебречь индуктивностью
После короткого электрического перехода можно приближённо положить L di/dt ≈ 0, если электрическая динамика существенно быстрее механической и вход не содержит быстрых изменений. Тогда:
Jω′ + (b + ktke/R)ω = (kt/R)u − ML
τм,эфф = J/(b + ktke/R) = 0,2857 с
Полная модель даёт медленное время 0,2783 с: близость подтверждает полезность приближения для скорости. Но при пуске упрощённая модель сразу выдаёт ток U/R, теряя закон коммутации и быстрый участок. Для пиков тока, переключений и настройки быстрого контура такое упрощение нужно проверять отдельно.
Задачи для самостоятельного решения
1. Вычислите матрицу A и её след и определитель для базового двигателя.
Ответ
A = [−100, −5; 50, −1]. След −101 с⁻¹, определитель 350 с⁻². Сумма собственных значений равна следу, произведение — определителю.
2. Увеличьте J вдвое при прочих прежних параметрах. Получите характеристический полином и оцените медленное время.
Ответ
s² + 100,5s + 175 = 0; корни примерно −98,727 и −1,773 с⁻¹. Медленное время ≈ 0,564 с. Упрощённая модель даёт 0,571 с.
Для отчёта: сравните полный и упрощённый пуск по скорости и току, отдельно на интервалах 0–0,05 с и 0–2 с.
Что запомнить
Сначала определите допущения, параметры и равновесие, затем стройте переход. Одна согласованная модель лучше набора несвязанных графиков. Длительность наблюдения должна соответствовать самому медленному процессу.
Прогресс хранится только в этом браузере.